המכונית האוטונומית הראשונה יצאה לדרכה ב-27 ביולי 1925. זו הייתה שעת צהריים לוהטת והמונים הצטופפו משני צדי רחוב ברודוויי בלב מנהטן כדי לצפות ב"פלא האמריקאי", כך כונתה המכונית מסוג צ'נדלר סדאן שאליה חוברה אנטנת רדיו ארוכה. המכונית - שמושב הנהג שלה נותר ריק - החלה לנסוע מפינת רחוב 60 לקול תשואות. במכונית שנסעה ממש מאחוריה ישב המהנדס והממציא פרנסיס הודינא עם שלט רחוק.
כן, זה לא בדיוק רכב אוטונומי, אבל נעשה להודינא הנחת מייסדים. ההתחלה הייתה מבטיחה. הצ'נדלר הניעה, האיצה, החליפה הילוכים ואפילו צפרה כשהיא מתחמקת בקושי מעגלה מלאה בחלב, אבל הצליחה להקיף את כיכר קולומבוס. הכל התחיל להתחרבש בפניה לרחוב 43, כשהמכונית כמעט והתנגשה בכבאית. המשטרה המליצה להפסיק את הניסוי. הודינא התעלם. ברחוב 47 פינת השדרה החמישית אבדה השליטה ברכב והוא החל לזגזג בפראות. הודינא קפץ ממכונית המעקב וניסה להשתלט על ה"הפלא האמריקאי". ללא הצלחה. ההדגמה הסתיימה בהתנגשות חזיתית במכונית מלאה בצלמי עיתונות שהגיעו לסקר את האירוע. כשנתיים אחר כך הסתבך הודינא וסגר את החברה. אבל החלום על מכונית אוטונומית לא הלך לשום מקום.
אפשר לטעון שנסיעת הבלהות הזו לא הייתה הפעם הראשונה שרכב אוטונומי עלה על הכביש. 21 שנים קודם לכן, ב-1904, כבר הסיע המהנדס והממציא לאונרדו טורס קבאדו תלת אופן חשמלי ברחובות מדריד בעזרת ה"טלקינו" - שלט רחוק שפיתח. ואם רוצים אפשר ללכת עוד שש שנים לאחור ולטעון שהרכב האוטונומי הראשון היה בכלל סירה. ב-1898 הציג הממציא הגאון ניקולה טסלה בניו יורק סירה קטנה שנשלטה בשלט רחוק. לפי דיווחים מהתקופה, קהל הצופים היה בטוח שמדובר בכישוף. אפשר להבין אותם: הרגשתי ככה בפעם הראשונה שנכנסתי לרכב אוטונומי בעצמי, 120 שנה אחר כך.
כל דור חושב שהוא המציא את הגלגל, אבל ההיסטוריה של המכונית האוטונומית ארוכה ומפותלת יותר משנדמה לנו, והיא רצופה שורה ארוכה של הצלחות וגם כישלונות, הוזים וחוזים, מהנדסים וממציאים, ממשלות וחברות פרטיות. גם היום, כשמכוניות אוטונומיות נוסעות מיליוני ק"מ ביום ברחבי העולם בבטיחות יחסית (בעיקר בערים גדולות בארה"ב ובסין), עוד לא הגענו ליעד. מדובר עדיין בשברירי אחוזים מתוך הנסועה הכללית. ברור שלא מדובר במפץ גדול, המצאה אחת שמשנה את חוקי המשחק, אלא באבולוציה והתבשלות איטית של כל גורמי הדרך: המכונית, הכביש, האדם וכמובן הטכנולוגיה, מגלי הרדיו ועד לבינה המלאכותית. יותר פקק מאשר אוטוסטרדה.
כחמש עשרה שנים אחרי הכישלון המסוים של הודינא, ביריד העולמי של ניו יורק ב-1939 שנשא את הכותרת "פיוצ'רמה", הציג העתידן נורמן בל גדס את עיר העתיד שלו. הוא קרא לה "מטרופוליס 1960" וטען (בספרו "דרכים מהירות קסומות", 1940) שעד 1960 זו תהיה המציאות. גדס שאף לפטור את האדם מנהיגה. החידוש הקונספטואלי הגדול שלו היה מכוניות חשמליות שנשלטות ומונעות על ידי שדות אלקטרומגנטיים שנוצרים על ידי מעגלים המוטמעים בתוך הכביש ומתקשרים עם המכונית. הרעיון של גדס - שהשליטה בכלי הרכב יכולה להיעשות דרך התשתיות שבכביש - שלט בכיפה למשך עשורים עד שנזנח בשנות ה-90 (הניסיון הגדול האחרון בתחום נערך ב-1997 בקליפורניה), כשכוח המחשוב הלך וגדל, אבל לא נעלם לגמרי: לדוגמה, בשימוש בחריצים בכביש ש"מרגישים" את מסת הרכב ומסמנים לרמזור להתחלף.
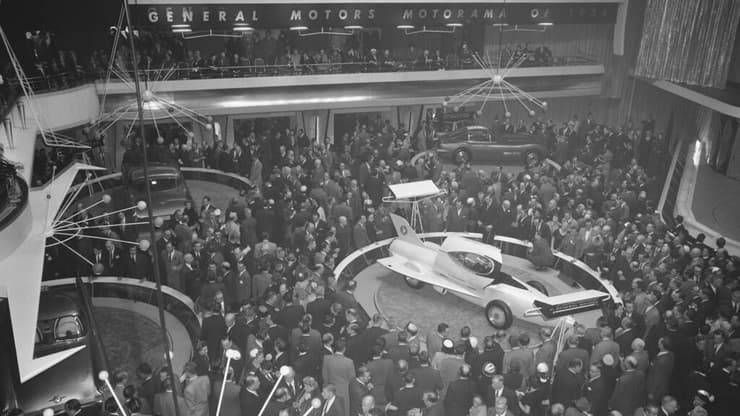
בחזרה אחורה. ב-1948 הומצאה "בקרת השיוט" - שהייתה אבן דרך בנטילת אחריות מהנהג. לאורך שנות החמישים והשישים פיתחו חברות כמו ג'נרל מוטורס, RCA, פורד ואחרות "כבישים אלקטרוניים". כבלים, מגנטים וסלילים חשמליים הוטמנו בתוך האספלט ומכוניות צוידו בחיישנים פשוטים שמוקמו בתחתית המרכב ועקבו אחר השדות האלקטרומגנטיים של הכביש. הכביש שלט בהיגוי ובמהירות, מעין הגשמה של פתגם הזן העתיק שאומר "חכם השביל מההולך בו". ובמהלך העשורים האלה הודגמו בהצלחה כמה מערכות כאלה, כמו למשל פיילוט מוצלח שנערך במדינת נברסקה ב-1957, ופיילוט נוסף שנערך בניו ג'רזי ב-1960.
ארה"ב הקצתה 650 מיליון דולר למחקר על מערכת כבישים אוטומטית לאומית (National Automated Road System), וג'נרל מוטורס הציגה את ה-Firebirds, סדרה של מכוניות ניסיוניות שתוארו כבעלות "מערכת הנחיה אלקטרונית שיכולה להאיץ על פני כביש מהיר אוטומטי בזמן שהנהג נרגע". פורד הציגה את מכונית הקונספט FX Atomos שצוידה במכ"מ שתקשר עם הכביש. המסחור של המערכות האלה היה צפוי להתרחש עד 1975. זה לא קרה. במעבר מהפיילוטים של מאות מטרים אל המציאות של כבישים חוצי מדינות, התבררו העלויות הדמיוניות של חשמול הדרכים, והפרויקטים נזנחו.
במהלך שנות השישים והשבעים נדד עיקר המחקר בתחום מהחברות הגדולות אל האוניברסיטאות. בסטנפורד נבנתה "עגלת סטנפורד": כלי רכב בגודל של עגלת גולף, שנשא מצלמה ומחשב גדול. המטרה המקורית של הפרויקט הייתה שליטה ברובוטים על הירח מכדור הארץ. זה לא הלך בקלות, רק בסוף שנות השבעים הצליחה העגלה של סטנפורד לחצות לגמרי לבדה - תוך חמש שעות - חדר שמלא במכשולים כמו תיקים וכיסאות. זו הייתה הפעם הראשונה שכלי רכב ניווט בסביבה אמיתית ולא מובנית מראש, וכל זאת בעזרת חיישנים בלבד, בלי חוטים או תשתית חיצונית. היום, כל הרכבים שנוסעים על מאדים, כמו Perseverance ולפניו Curiosity, הם אוטונומיים.
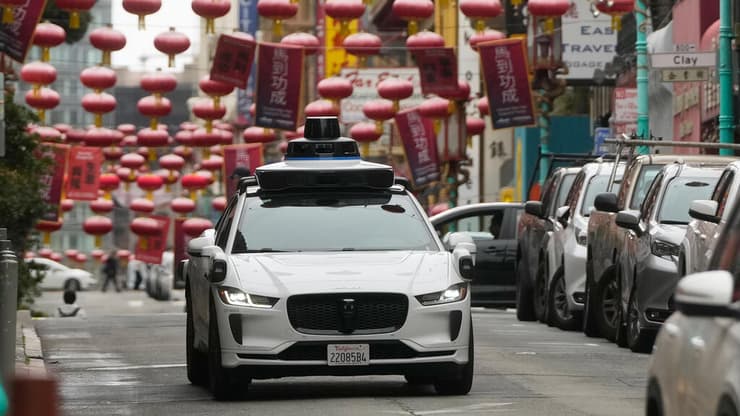
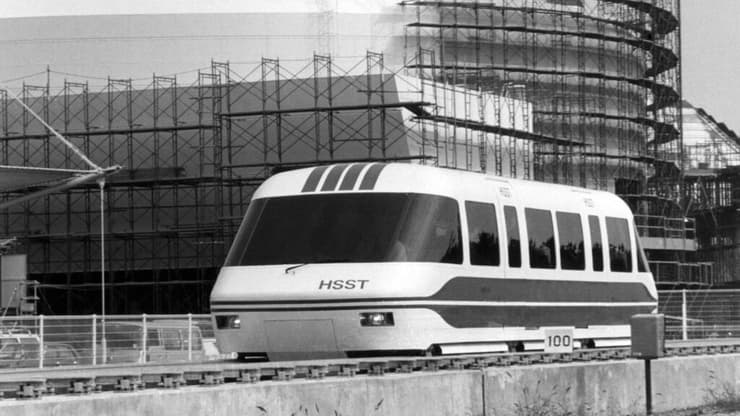
בעוד האמריקאים מנסים לחשמל את הכבישים ובטוחים שהם מובילים את העולם בכל מה שאוטונומי, הגיעו היפנים ועקפו אותם בסיבוב. ב-1977 פיתחה קבוצת חוקרים בראשות פרופסור סדאיוקי צוגאווה (Sadayuki Tsugawa) במעבדה להנדסת מכונות בעיר צוקובה (Tsukuba) שביפן, אב טיפוס שעשה שימוש בשתי מצלמות אנלוגיות ומחשב לניתוח תמונות. זה היה כלי הרכב הראשון שהשתמש בראייה ממוחשבת לניווט - ונחשב עד היום לרכב האוטונומי האמיתי הראשון בהיסטוריה. הוא נסע לאט - לא יותר מ-30 קמ"ש - אבל בטוח, תוך שהוא עוקב אחר סימונים בכביש. היו לו הרבה מגבלות. מלבד המהירות הנמוכה, הוא יכול היה לעקוב רק אחרי קווים בכביש, לא לזהות הולכי רגל או אובייקטים נעים, ולא לבצע עקיפות. מלבד זאת, הוא היה רגיש מאוד לתנאי תאורה.
ובכל זאת, זה היה רגע מכונן בהיסטוריה של הרכב האוטונומי, ובשני מובנים חשובים. ראשית, הוא הראה לאמריקאים שאין צורך לחשמל כבישים ולהטמין תשתיות בעלות של מיליארדי דולרים, ושהמפתח לנהיגה אוטונומית יכול להיות בתוך המכונית עצמה. שנית, פרויקט צוקובה נטל את ההגמוניה בתחום מהאמריקאים ופתח עידן חדש. האירופאים ראו כי טוב, והחלו לפתח בעצמם מכוניות אוטונומיות מתקדמות.
וכאן אנחנו מגיעים לאחד הגיבורים האלמונים - והחשובים ביותר - בתחום המכוניות האוטונומיות: חשוב יותר מאילון מאסק. מדובר בפרופסור ארנסט דיקמן מאוניברסיטת בונדסוור (Bundeswehr) שבמינכן. דיקמן, שהשנה מציין את יום הולדתו התשעים, נטל את הקרדיט המגיע לו כשאמר באחרונה בראיון: "אני הייתי הראשון שהעמיד מכונית עצמאית על הכביש". דיקמן, מדען טילים בהכשרתו, הבין בתחילת שנות השמונים את הגדולה היפנית ואת חשיבות תחום הראייה הממוחשבת הדינמית (שמאפשרת למכונות לפרש תמונות נעות בזמן אמת) ושם על זה את כל הצ'יפים. פריצת הדרך המרכזית שלו היתה קונספטואלית: במקום לנסות לעבד ולנתח כל פיקסל בתמונה לפני שהמערכת מגיעה להחלטה, המערכת של דיקמן התמקדה רק במה שחשוב ויצרה מעין מודל חיזוי של הסביבה: מה כלי הרכב האחרים על הכביש צפויים לעשות, ועדכנה את המודל בזמן אמת. מהפכה.
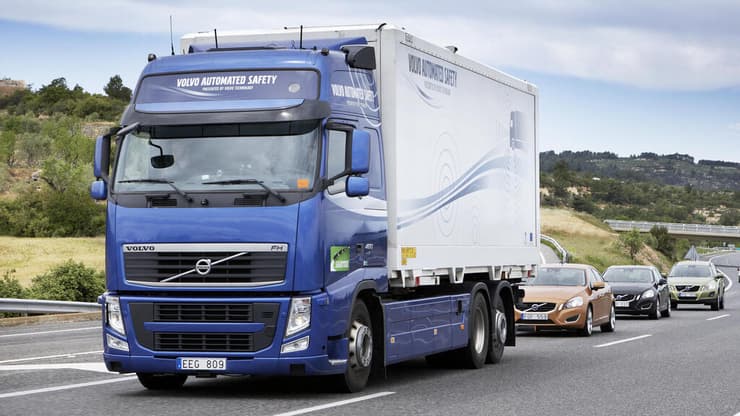
ב-1987, רכב המחקר VaMoRs של דיקמן נהג בעצמו באמצעות מצלמות, מחשבים ובקרה אוטומטית של ההיגוי, המצערת והבלמים, על האוטובאן. הוא עבר כעשרים קילומטר והגיע למהירות של כ-100 קמ"ש - והכל, עם פחות כוח מחשוב משל שעון חכם. הרכב ידע לא רק לעקוב אחרי סימוני הכביש אלא גם להתמודד עם עיקולים חדים, עליות ומורדות באמצעות ניתוח מתמטי בזמן אמת של הכביש.
באותה שנה הצטרף דיקמן לפרויקט PROMETHEUS האירופי - פרויקט למחקר רכב אוטונומי הגדול ביותר בעולם עד אז. הוא כלל כ-600 חברות, ביניהן מרצדס, ב.מ.וו ופולקסווגן, בתקציב של כ-800 מיליון אירו. פרומתאוס היה פרויקט מפואר שרשם הצלחות גדולות. בספטמבר 1994 יצאו שני רכבים אוטונומיים (מבוססים על מרצדס S-Class) לנסיעה של יותר מאלף קילומטרים, על כביש מהיר, בתנועה רגילה. הרכבים עקבו אחרי כלי רכב אחרים בזמן אמת, עברו נתיבים, עקפו והגיעו למהירות של עד 130 קמ"ש. שנה אחרי, ב-1995, שברו דיקמן וצוותו את השיא של עצמם כששלחו רכבים למסע של 1,758 ק"מ, ממינכן דרך אודסה לקופנהגן ובחזרה. ב-95 אחוזים מהמסע נשלטו הרכבים בצורה אוטונומית לגמרי והגיעו למהירות של 175 קמ"ש.
בשנות התשעים האמריקאים חזרו למשחק, ובגדול. ב-1995, השלים פרויקט Navlab של אוניברסיטת קרנגי מלון מסע חוצה אמריקה באורך של 5,000 ק"מ, שכונה "בלי ידיים באמריקה" מפנסילבניה לקליפורניה, במהירות ממוצעת של 95.9 קמ"ש. ב-98.2 אחוזים מהדרך נשלט הרכב באופן אוטונומי. הבלמים היו בשליטה אנושית, מטעמי בטיחות.
אחרי כמה שנות קיפאון יחסי בתחום, התרחשה עוד מהפכת ענק. ב-2005 עם כניסת DARPA לעניין, הכל השתנה. הסוכנות הצבאית לפרויקטים מחקריים מתקדמים של מחלקת ההגנה האמריקאית, שכמה עשורים קודם מימנה ופיתחה את ARPANET, שהייתה הבסיס לאינטרנט.
המוטיבציה של DARPA, כמו באינטרנט, לא הייתה אזרחית אלא בטחונית. בשנת 2000 קבע הקונגרס האמריקאי יעד שאפתני: עד 2015, שליש מכלי הרכב הקרביים המבצעיים של צבא ארה"ב אמורים להיות בלתי מאוישים, תוצאה של יותר מדי הרוגים בקרב הכוחות האמריקאים מעבר לים.
DARPA, בדרך מאוד אמריקאית, לא פיתחה את המערכת בעצמה. היא הכריזה על תחרות בין גורמים אזרחיים, אוניברסיטאיים ומסחריים. היום, במסע שלה חזרה לירח, עובדת נאס"א באותה שיטה. ההחלטה הזאת הפכה את התחום ממחקר אקדמי איטי יחסית, למרוץ.
התחרות עליה הכריזה DARPA הייתה פתוחה, וכלליה היו פשוטים יחסית. הרכב הראשון שיסע לבדו מרחק של כ-230 ק"מ במדבר - בדרכים לא מוכרות מראש, מלאות באבק, סלעים, עליות, מנהרות ומכשולים, כשהוא מקבל את המסלול רק זמן קצר לפני הזינוק ונדרש להסתדר בעצמו - יזכה בפרס של מיליון דולר.
המרוץ הראשון התקיים במארס 2005 והסתיים בפאדיחה: 15 כלי רכב הגיעו לתחרות, אף אחד מהם לא התקרב לסיום. הרכב הכי טוב הצליח לנסוע רק כ-12 קילומטר לפני שירד מהמסלול, נתקע בסלע ושבק חיים. ב-DARPA לא אמרו נואש, אלא הלכו בדרך טובה יותר שהאמריקאים מבינים היטב: הם הכפילו את הפרס. בתחרות הבאה, שנערכה באוקטובר 2005 כבר סיימו חמישה רכבים את המסלול. למקום הראשון הגיע צוות מאוניברסיטת סטנפורד עם פולקסווגן טוארג - ראש הצוות בסטנפורד, סבסטיאן תרון, עבר בהמשך להוביל את פרויקט המכונית האוטונומית של גוגל, Waymo.
בצוקובה הכל התחיל, באירופה הכל התקדם יפה - אבל אם מחפשים את רגע לידת המכונית האוטונומית המודרנית, בהתקדמות ההדרגתית במהירות, בכישורי הנהיגה, הבקרה ומערכות החיישנים, אפשר לטעון שהוא אירע שם, במדבר מוהאבי, בתחרות ההיא. כל מובילי הצוותים שהשתתפו בתחרות, מטעם אוניברסיטאות, עברו לחברות המובילות היום את התחום.
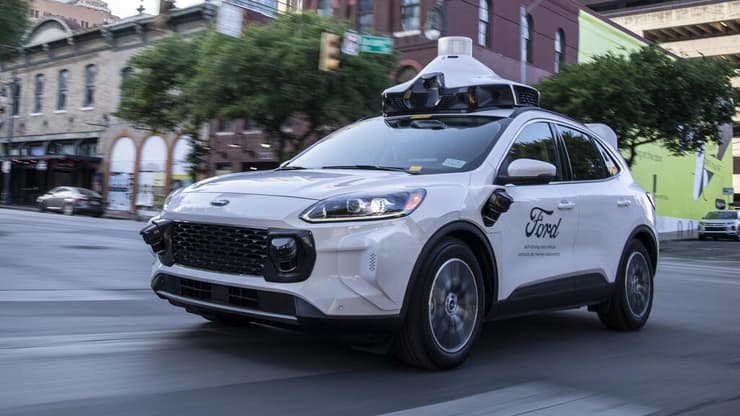
שנתיים אחרי, ב-2007 הכריזה DARPA על תחרות נוספת: Urban Challenge - אותו דבר, רק בעיר. העיר, זה ברור, היא אתגר מורכב בהרבה - כמו שראו תושבי ניו יורק כבר ב-1927: צריך להשתלב בתנועה, לעקוף, לתת זכות קדימה, לעצור בתמרור עצור, לעבור בצמתים, להחליף נתיבים, לחנות, והכל בזמן שרכבים אחרים, חלקם עם נהגים אנושיים, עושים את שלהם. המעבר לנהיגה אוטונומית בעיר שדרג את התחום והפך אותו מבעיית הנדסה ורובוטיקה לבעיית אינטליגנציה.
המנצח בתחרות העירונית היה Boss, שברולט טאהו של קרנגי מלון ו-GM. הוא השתמש ב-GPS, לייזרים, מכ"ם ומצלמות כדי לבנות מודל של העולם שסביבו, לתכנן ולהגיב בזמן אמת. שם נולדה התעשייה שאנחנו מכירים היום: אחריה הגיעו טסלה, גוגל ואחרות והמרוץ עבר אל המיליארדרים.
אפרופו מיליארדרים, אי אפשר לדבר על מכונית אוטונומית כיום בלי להיזכר ולהזכיר את ההבטחות הסופר אופטימיות של אחד, אמנון שעשוע שמו. חברת מובילאיי אותה הקים יחד עם שותפים, חברה בעשור הקודם לשתי ענקיות - ב.מ.וו ואינטל - עם הצהרה ברורה: נבנה מכונית אוטונומית לחלוטין שתנהג אנשים ללא צורך במישהו שיחזיק את ההגה. כי לא יהיה הגה, ולא יהיו דוושות. העולם התאהב בפרויקט, המציאות קצת פחות. בניגוד להכרזות המפוצצות של שעשוע, אינטל-ב.מ.וו-מובילאיי לא יצרו שום רכב אוטונומי ובמקרה הטוב, וגם זה מוטל בספק, סייעו להתקדמות המרוץ אליו.
אפרופו מרוץ. בפברואר 2026, יצאה Waymo לסיבוב מימון והגיעה להערכת שווי של 126 מיליארד דולר. היא בין החברות הפרטיות בעלות הערך הגבוה ביותר בעולם ולפי נתוניה, היא מבצעת לא פחות מ-400 אלף נסיעות בשבוע - וכמיליון ק"מ ביום - בעשר ערים אמריקאיות גדולות. טסלה עדיין לא מציגה מכונית אוטונומית לגמרי.
לפי מחקר של מכון IIHS, שהתבסס על דיווחי תאונות ונתונים שהתקבלו על סמך מיליוני קילומטרים של נסיעה אוטונומית, המכוניות האוטונומיות של Waymo מעורבות בפחות תאונות מאשר נהגים אנושיים, בשיעור של 68 אחוזים - וב-91 אחוזים פחות תאונות שבהן הרכב נפגע מאחור.
מצד שני, הרכב האוטונומי עושה פחות טעויות אנושיות - הוא לא עייף, הוא לא מסמס בנהיגה והוא בטח לא שותה, אבל מצד שלישי, הוא עושה טעויות אחרות, משונות לגמרי, שאדם לעולם לא יעשה, כמו לראות בשקית ניילון איום. בסוף, זה לא רק עניין של טכנולוגיה ובטח שלא רק עניין של רגולציה. ובאמת בסוף, כדי שנעבור לעידן של מכוניות אוטונומיות באמת, נצטרך להשלים מעגל לא רק בטכנולוגיה ולא רק ברגולציה, אלא גם בפסיכולוגיה.
עם כל הכבוד להיסטוריה ולארה"ב, ליפן ולאירופה - הדברים הבאמת מתקדמים בתחום קורים היום בסין. שלוש מתוך חמש חברות הרכב האוטונומי המובילות מגיעות משם.
בשנים האחרונות הפכה סין למעצמה המובילה בעולם, בפער ניכר. בעוד חברות וממשלות במערב נאבקות ברגולציה, בטכנולוגיה ובסוגיות מימון, בסין אין את הבעיה הזאת. ממשלת סין הגדירה את הרכב האוטונומי כאינטרס לאומי אסטרטגי, והחברות שם מתיישרות ומזדרזות. בערים הגדולות עובדות מוניות אוטונומיות (Robotaxi) ומבצעות מיליוני נסיעות מסחריות.
בנוסף, בעוד המערב נטש הלכה למעשה את דוקטרינות הכבישים החכמים, בסין עובדים הפוך והיא המדינה היחידה בעולם שמיישמת כיום, ובהיקף משמעותי, את חזון הכביש החכם. חיישנים, מצלמות ומשדרי 5G מותקנים על גבי רמזורים ותמרורים, הרכב והכביש מדברים ביניהם.
בעוד שבמערב חברות נלחמות שנים על אישורים מול כל עיר ומדינה בנפרד, הסינים הופכים במהירות רשתות כבישים שלמות לאתרי ניסויים. נראה שהעתיד, ולא רק בתחום הזה, הוא סיני. זה אולי לא מרגיע, אבל צריך להתחיל להתרגל.